Domain abtriebswelle.de kaufen?
Wir ziehen mit dem Projekt
abtriebswelle.de um.
Sind Sie am Kauf der Domain
abtriebswelle.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain abtriebswelle.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Was ist Drehmoment und wie beeinflusst es die Bewegung und Rotation von Objekten?
Drehmoment ist das Produkt aus der auf ein Objekt wirkenden Kraft und dem Abstand zum Drehpunkt. Es beschreibt die Tendenz eines Objekts, sich um einen Drehpunkt zu drehen. Ein größeres Drehmoment führt zu einer schnelleren Rotation, während ein kleineres Drehmoment zu einer langsameren Rotation führt. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
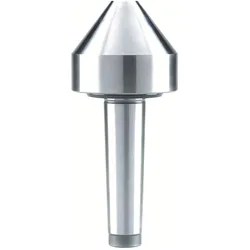
Magni, Zubehör Maschine, RÖHM 0007633250050 Kegel zentrierungslöcher RotationDer mitlaufende Zentrierkegel von RÖHM ist ein unverzichtbares Zubehör für Dreh- und Schleifmaschinen, das speziell für das Gegenspannen von Werkstücken mit grösseren Bohrungen, wie Rohren und Hohlkörpern, entwickelt wurde. Mit einem Spitzenwinkel von 75° und einer stumpfen Ausführung bietet dieser Kegel eine zuverlässige und präzise Zentrierung. Der gehärtete und geschliffene Körper sorgt für eine hohe Langlebigkeit und Widerstandsfähigkeit unter Belastung. Dank der bewährten 3-fach Lagerung ist der Kegel in der Lage, sowohl axiale als auch radiale Kräfte optimal zu bewältigen. Mit einer Auskraglänge von 81,5 mm und einer Aufnahmegrösse von MK 4 ist dieser Zentrierkegel vielseitig einsetzbar und eignet sich für eine Vielzahl von Anwendungen in der Metallbearbeitung. - Hochwertiger gehärteter und geschliffener Körper - Grosser Spannbereich für verschiedene Bohrungen - Bewährte 3-fach Lagerung für hohe Belastungen - Ideal für Rohre und Hohlkörper.388,37 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
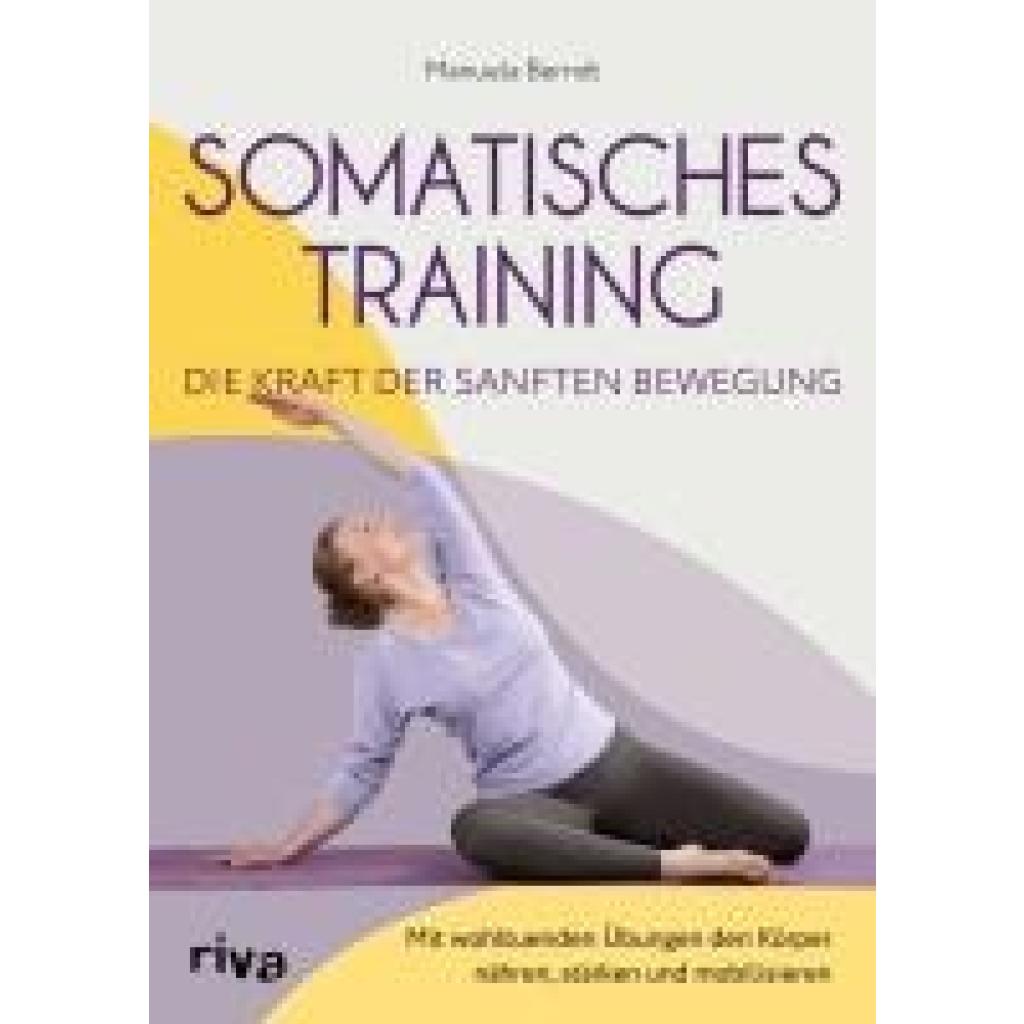
Berndt, Manuela: Somatisches Training - die Kraft der sanften BewegungSomatisches Training - die Kraft der sanften Bewegung , Mit wohltuenden Übungen den Körper nähren, stärken und mobilisieren | Gezielte Programme gegen zahlreiche Beschwerden , Batterien > Autoelektrik , Erscheinungsjahr: 20250128, Autoren: Berndt, Manuela, Seitenzahl/Blattzahl: 192, Themenüberschrift: HEALTH & FITNESS / Exercise, Keyword: Alter; Beckenboden; Dehnübungen; Körpergefühl; Nacken; Pilates; Psoas; Schlaf; Schultern; Senioren; Stabilität; Verletzung; Wirbelsäule; Yoga; geschmeidig; langsam; lockern; lösen, Fachschema: Bodyshaping~Bodywatching~Fitness~Trimmen (fit machen), Fachkategorie: Körper und Geist, Warengruppe: TB/Entspannung/Yoga/Meditation/Autogenes Training, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 240, Breite: 170, Höhe: 15, Gewicht: 556, Produktform: Kartoniert, Genre: Sachbuch/Ratgeber,20,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
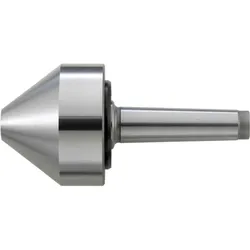
Magni, Zubehör Maschine, RÖHM 0007633250065 Kegel zentrierungslöcher Rotation StumpfDer mitlaufende Zentrierkegel von RÖHM ist eine präzise Lösung für das Gegenspannen von Werkstücken mit grösseren Bohrungen, wie beispielsweise Rohren, auf Dreh- und Schleifmaschinen. Mit einem Spitzenwinkel von 75° und einer stumpfen Ausführung bietet dieser Kegel eine hohe Stabilität und Zuverlässigkeit während des Bearbeitungsprozesses. Der Kegel ist aus gehärtetem und geschliffenem Material gefertigt, was seine Langlebigkeit und Widerstandsfähigkeit unter hohen Belastungen gewährleistet. Die bewährte 3-fach Lagerung ermöglicht eine hohe axiale und radiale Belastbarkeit, wodurch der Kegel für verschiedene Anwendungen in der Metallbearbeitung geeignet ist. Mit einer Aufnahme von MK 5 und einer Auskraglänge von 88 mm ist dieser Zentrierkegel eine vielseitige Ergänzung für jede Werkstatt. - Hochwertiger gehärteter und geschliffener Körper - Spitzenwinkel von 75° für präzise Zentrierung - Grosser Spannbereich für verschiedene Bohrungen - Bewährte 3-fach Lagerung für hohe Belastungen.561,53 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man die Rotation einer Welle begrenzen?
Die Rotation einer Welle kann begrenzt werden, indem man eine Begrenzungsvorrichtung wie zum Beispiel einen Begrenzungsring oder eine Begrenzungsscheibe verwendet. Diese Vorrichtungen werden an den Enden der Welle angebracht und begrenzen die Drehbewegung, indem sie den maximalen Drehwinkel begrenzen. Dadurch wird verhindert, dass die Welle sich übermäßig dreht und Schäden verursacht. **
-
Was ist der Unterschied zwischen einem Exzenter und einer normalen Welle in Bezug auf die Rotation und die Übertragung von Bewegung?
Ein Exzenter hat eine exzentrische Position zur Drehachse, wodurch er eine ungleichmäßige Rotation erzeugt. Eine normale Welle hingegen hat eine symmetrische Position zur Drehachse und erzeugt eine gleichmäßige Rotation. Exzenter werden häufig verwendet, um lineare Bewegung in rotierende Bewegung umzuwandeln, während normale Wellen hauptsächlich zur direkten Übertragung von Drehmoment verwendet werden. **
-
Was ist Drehmoment und wie beeinflusst es die Rotation eines Objekts?
Drehmoment ist das Produkt aus der angewendeten Kraft und dem Abstand zum Drehpunkt. Es beschreibt die Tendenz eines Objekts, sich um einen Drehpunkt zu drehen. Je größer das Drehmoment, desto schneller oder stärker wird die Rotation des Objekts sein. **
-
Was ist Drehmoment und wie beeinflusst es die Rotation von Objekten?
Drehmoment ist das Produkt aus der auf ein Objekt wirkenden Kraft und dem Abstand zum Drehpunkt. Je größer das Drehmoment, desto schneller rotiert das Objekt. Ein größeres Drehmoment führt zu einer beschleunigten Rotation, während ein kleineres Drehmoment zu einer langsameren Rotation führt. **

Wie kann die Rotation einer Welle auf eine andere übertragen werden?
Die Rotation einer Welle kann auf eine andere übertragen werden, indem die beiden Wellen miteinander interagieren. Dies kann durch Kollisionen oder durch die Verwendung von speziellen Vorrichtungen wie Zahnrädern oder Kupplungen erreicht werden. Die Übertragung der Rotation erfolgt durch die Übertragung von Drehmoment von einer Welle auf die andere. **
Wie wirkt sich Rotation auf die Bewegung von Objekten aus?
Durch Rotation ändert sich die Richtung der Bewegung von Objekten. Die Geschwindigkeit und die Flugbahn können sich durch Rotation verändern. Objekte können sich um eine Achse drehen oder um eine Kurve bewegen. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
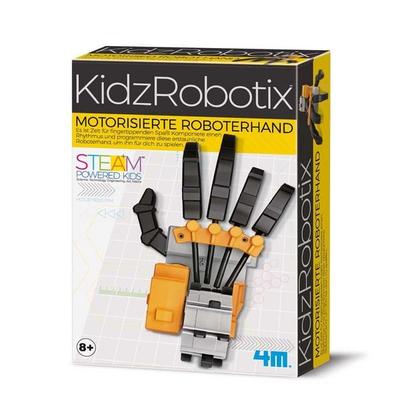
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Magni, Zubehör Maschine, RÖHM 0007633250050 Kegel zentrierungslöcher RotationDer mitlaufende Zentrierkegel von RÖHM ist ein unverzichtbares Zubehör für Dreh- und Schleifmaschinen, das speziell für das Gegenspannen von Werkstücken mit grösseren Bohrungen, wie Rohren und Hohlkörpern, entwickelt wurde. Mit einem Spitzenwinkel von 75° und einer stumpfen Ausführung bietet dieser Kegel eine zuverlässige und präzise Zentrierung. Der gehärtete und geschliffene Körper sorgt für eine hohe Langlebigkeit und Widerstandsfähigkeit unter Belastung. Dank der bewährten 3-fach Lagerung ist der Kegel in der Lage, sowohl axiale als auch radiale Kräfte optimal zu bewältigen. Mit einer Auskraglänge von 81,5 mm und einer Aufnahmegrösse von MK 4 ist dieser Zentrierkegel vielseitig einsetzbar und eignet sich für eine Vielzahl von Anwendungen in der Metallbearbeitung. - Hochwertiger gehärteter und geschliffener Körper - Grosser Spannbereich für verschiedene Bohrungen - Bewährte 3-fach Lagerung für hohe Belastungen - Ideal für Rohre und Hohlkörper.388,37 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Berndt, Manuela: Somatisches Training - die Kraft der sanften BewegungSomatisches Training - die Kraft der sanften Bewegung , Mit wohltuenden Übungen den Körper nähren, stärken und mobilisieren | Gezielte Programme gegen zahlreiche Beschwerden , Batterien > Autoelektrik , Erscheinungsjahr: 20250128, Autoren: Berndt, Manuela, Seitenzahl/Blattzahl: 192, Themenüberschrift: HEALTH & FITNESS / Exercise, Keyword: Alter; Beckenboden; Dehnübungen; Körpergefühl; Nacken; Pilates; Psoas; Schlaf; Schultern; Senioren; Stabilität; Verletzung; Wirbelsäule; Yoga; geschmeidig; langsam; lockern; lösen, Fachschema: Bodyshaping~Bodywatching~Fitness~Trimmen (fit machen), Fachkategorie: Körper und Geist, Warengruppe: TB/Entspannung/Yoga/Meditation/Autogenes Training, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 240, Breite: 170, Höhe: 15, Gewicht: 556, Produktform: Kartoniert, Genre: Sachbuch/Ratgeber,20,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Was ist Drehmoment und wie beeinflusst es die Bewegung und Rotation von Objekten?
Drehmoment ist das Produkt aus der auf ein Objekt wirkenden Kraft und dem Abstand zum Drehpunkt. Es beschreibt die Tendenz eines Objekts, sich um einen Drehpunkt zu drehen. Ein größeres Drehmoment führt zu einer schnelleren Rotation, während ein kleineres Drehmoment zu einer langsameren Rotation führt. **
-
Wie kann man die Rotation einer Welle begrenzen?
Die Rotation einer Welle kann begrenzt werden, indem man eine Begrenzungsvorrichtung wie zum Beispiel einen Begrenzungsring oder eine Begrenzungsscheibe verwendet. Diese Vorrichtungen werden an den Enden der Welle angebracht und begrenzen die Drehbewegung, indem sie den maximalen Drehwinkel begrenzen. Dadurch wird verhindert, dass die Welle sich übermäßig dreht und Schäden verursacht. **
-
Was ist der Unterschied zwischen einem Exzenter und einer normalen Welle in Bezug auf die Rotation und die Übertragung von Bewegung?
Ein Exzenter hat eine exzentrische Position zur Drehachse, wodurch er eine ungleichmäßige Rotation erzeugt. Eine normale Welle hingegen hat eine symmetrische Position zur Drehachse und erzeugt eine gleichmäßige Rotation. Exzenter werden häufig verwendet, um lineare Bewegung in rotierende Bewegung umzuwandeln, während normale Wellen hauptsächlich zur direkten Übertragung von Drehmoment verwendet werden. **
Ähnliche Suchbegriffe für Roboterhand
-
Magni, Zubehör Maschine, RÖHM 0007633250065 Kegel zentrierungslöcher Rotation StumpfDer mitlaufende Zentrierkegel von RÖHM ist eine präzise Lösung für das Gegenspannen von Werkstücken mit grösseren Bohrungen, wie beispielsweise Rohren, auf Dreh- und Schleifmaschinen. Mit einem Spitzenwinkel von 75° und einer stumpfen Ausführung bietet dieser Kegel eine hohe Stabilität und Zuverlässigkeit während des Bearbeitungsprozesses. Der Kegel ist aus gehärtetem und geschliffenem Material gefertigt, was seine Langlebigkeit und Widerstandsfähigkeit unter hohen Belastungen gewährleistet. Die bewährte 3-fach Lagerung ermöglicht eine hohe axiale und radiale Belastbarkeit, wodurch der Kegel für verschiedene Anwendungen in der Metallbearbeitung geeignet ist. Mit einer Aufnahme von MK 5 und einer Auskraglänge von 88 mm ist dieser Zentrierkegel eine vielseitige Ergänzung für jede Werkstatt. - Hochwertiger gehärteter und geschliffener Körper - Spitzenwinkel von 75° für präzise Zentrierung - Grosser Spannbereich für verschiedene Bohrungen - Bewährte 3-fach Lagerung für hohe Belastungen.561,53 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
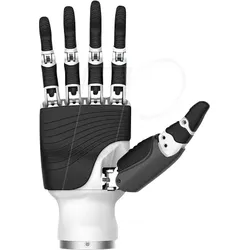
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Was ist Drehmoment und wie beeinflusst es die Rotation eines Objekts?
Drehmoment ist das Produkt aus der angewendeten Kraft und dem Abstand zum Drehpunkt. Es beschreibt die Tendenz eines Objekts, sich um einen Drehpunkt zu drehen. Je größer das Drehmoment, desto schneller oder stärker wird die Rotation des Objekts sein. **
-
Was ist Drehmoment und wie beeinflusst es die Rotation von Objekten?
Drehmoment ist das Produkt aus der auf ein Objekt wirkenden Kraft und dem Abstand zum Drehpunkt. Je größer das Drehmoment, desto schneller rotiert das Objekt. Ein größeres Drehmoment führt zu einer beschleunigten Rotation, während ein kleineres Drehmoment zu einer langsameren Rotation führt. **
-
Wie kann die Rotation einer Welle auf eine andere übertragen werden?
Die Rotation einer Welle kann auf eine andere übertragen werden, indem die beiden Wellen miteinander interagieren. Dies kann durch Kollisionen oder durch die Verwendung von speziellen Vorrichtungen wie Zahnrädern oder Kupplungen erreicht werden. Die Übertragung der Rotation erfolgt durch die Übertragung von Drehmoment von einer Welle auf die andere. **
-
Wie wirkt sich Rotation auf die Bewegung von Objekten aus?
Durch Rotation ändert sich die Richtung der Bewegung von Objekten. Die Geschwindigkeit und die Flugbahn können sich durch Rotation verändern. Objekte können sich um eine Achse drehen oder um eine Kurve bewegen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.